工業技術研究院 產業科技國際策略發展所 黃仲宏
機器人產業正由過去以單一零組件與硬體設備為核心的發展模式,逐步走向軟硬體、人工智慧與資通訊技術深度整合。
前言
機器人從過去僅能執行單一任務的專用設備,逐漸演進為兼具環境適應力與專業技能的通用型系統,機器人技術發展將聚焦三大方向:首先是演算法與人工智慧模型的突破,透過大模型、模仿學習與強化學習,提升機器人的環境理解、自主決策及任務執行能力;再者是一體化伺服驅動關節模組,朝高轉矩密度、高效率與小型化設計發展;最後則是材料與結構技術革新,藉由輕量化、高剛性材料與結構設計,提升機器人的運動性能、負載能力及能源效率。
精彩內容
1.世界模型強化機器人的自主能力
2.高效率伺服關節模組提升機器人的動力表現
3.輕量化材料導入降低機器人的機體負擔 |
機器人技術發展的三大關鍵:世界模型、關節模組與輕量化材料
機器人的發展將沿著「從專用走向通用」的路徑持續演進,應用場景也將由結構化、任務明確的環境,逐步擴展至更複雜且多變的商業與生活空間。隨著世界模型(World Model)、人工智慧演算法及系統整合能力持續提升,加上一體化關節模組朝高轉矩密度、小型化與高效率發展,以及輕量化、高剛性材料逐步成熟,機器人的性能、穩定性與成本效益都有望進一步精進,應用範圍也將拓展至醫療、復健、餐飲、導覽及其他商業服務領域。當機器人具備更佳的環境理解、任務泛化與安全互動能力後,未來將進一步融入家庭與社會生活的多元場景,成為能夠持續學習、靈活調整,並適應不同環境與任務需求的通用型智慧設備。
世界模型強化機器人的自主能力
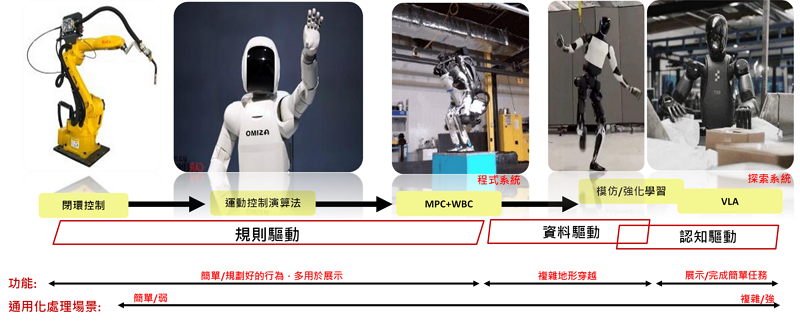
圖1 機器人智慧演進:從規則控制邁向認知驅動(資料來源:工研院產業科技國際策略發展所)
圖1說明機器人由「規則控制」逐步走向「世界模型驅動之自主決策」的發展趨勢。左側傳統工業機器人主要依賴閉迴路控制與預先編寫的程式,在固定場域中完成焊接、搬運等重複任務,核心能力在於動作精準;隨著運動控制演算法、模型預測控制(Model Predictive Control, MPC)與全身控制(Whole-Body Control, WBC)陸續導入,機器人開始具備姿態穩定、動態平衡與多關節協調能力,由「動得準」進一步發展為「動得穩」。
圖中後段的模仿學習、強化學習與視覺-語言-動作模型(Vision-Language-Action, VLA),代表機器人由控制驅動轉向認知驅動。VLA將視覺感知、語言理解與動作控制整合,使機器人能辨識環境與物件、理解自然語言指令,並規劃及執行複雜任務。透過實際場域蒐集的影像、聲音、力覺、觸覺、位置及設備狀態資料,結合邊緣端即時運算與雲端模型訓練,可形成「資料回饋、模型優化、行為更新」的持續學習循環,使機器人由單機自動化設備,轉型為可連網、可學習、可協作及持續更新的智慧終端。
此一演進亦需仰賴「大腦—小腦—肢體」的分層式控制架構。上層AI模型如同大腦,負責環境理解、任務推理與決策規劃;中層控制模型如同小腦,將高階任務轉換為即時可執行的動作;底層感測器、控制器、伺服驅動器及機械結構則負責實際執行。此架構整合AI晶片、嵌入式系統、即時作業系統、工業通訊、雲端與邊緣運算,兼顧高階智慧與低延遲控制需求。
世界模型則是進一步強化自主能力的關鍵。其核心是讓機器人透過與實體環境持續互動,建立對空間、物體、因果關係及動態變化的理解,並在執行動作前先模擬可能結果。而近來世界動作模型(World Action Model)的興起[1],更使AI從「理解世界」邁向「預測世界、規劃動作與執行決策」。透過多模態感測、數位雙生、模擬平台、強化學習與大規模運算,機器人可比較不同動作的可能後果,再選擇較安全、有效的行動策略。
因此,圖1所反映的不只是控制技術的進步,而是機器人自主能力的全面提升。未來的競爭關鍵將不再僅是機構設計、馬達性能、負載能力或硬體成本,而是能否整合AI模型、資料循環、演算法迭代、運算平台、通訊架構與場域驗證,使機器人由「動得準、動得穩」,進一步具備「看得懂、聽得懂、能判斷、會預測、可自主執行」的能力,並在陌生與動態環境中完成任務。
一體化伺服驅動關節模組
關節模組一體化成為新世代機器人性能關鍵
機器人依型態分類,可區分為仿人機器人與仿動物機器人;依運動方式可分為雙足、多足與輪式機器人;若以應用場域區分,則涵蓋工業型與服務型機器人;其中以人型機器人、四足機器人及工業機械手臂為目前最具代表性的應用領域。從應用角度來看,一體化伺服關節朝高功率密度、輕量化與模組化發展,有望廣泛導入於多種機器人型態。
傳統機器人關節多採分體式架構,將馬達、減速機與感測器分別配置,雖具備整合的客製與彈性,但也存在結構複雜、體積龐大與效率不足等問題,逐漸難以滿足新世代機器人對於高功率密度與緊湊設計的需求。隨著機器人技術朝向高動態、輕量化與智慧化發展,伺服驅動關節模組(馬達、減速機、感測器整合)成為影響整體性能的關鍵核心。機器人關節不僅負責運動執行,其設計品質亦直接決定機器人的運動精度、動態響應能力與能源效率。一體化伺服關節技術透過將驅動、傳動與感測系統整合於單一模組中,可有效縮減體積、轉矩密度提升,預期可大幅優化整體功率密度與動態性能。
輕量化高性能的材料
號稱要生產百萬台機器人的特斯拉(TESLA)公司,目前有一台約172公分高的人型機器人,我們分析機器人身體上的材料,發現特種鋼、永磁材料、聚醚醚酮(PolyEther Ether Keton, PEEK)在一台機器人上的用量分別為16.8公斤、3.4公斤、10.5公斤。
特種鋼材是人型機器人零組件的重要原材料,相較於普通鋼,特殊鋼具有優異的物理化學性能,多應用於高階製造、汽車、機器人等領域。釹鐵硼永磁材料是伺服馬達的關鍵材料,主要優勢在於:在同步馬達體積小型化的過程中,依然能夠保持高磁性、磁一致性等性質。以特斯拉機器人為例,一台機器人需要使用28個無框馬達、12個空心杯馬達,其中高性能釹鐵硼用量可達到3.4公斤。如果說人型機器人在2035年後達到每年1,000萬台的需求,那麼至少會拉動3.4萬噸高性能釹鐵硼材料的用量。
在輕量化趨勢下,聚醚醚酮因兼具高強度、低密度與優異耐熱性,被視為具發展潛力的特種工程塑膠。除了廣泛應用於醫材領域外,未來亦有望導入人型機器人以降低整體機體重量並提升運動效能。
結論
機器人產業正由過去以單一零組件與硬體設備為核心的發展模式,逐步走向軟硬體、人工智慧與資通訊技術深度整合。減速機、伺服馬達、控制器與感測器等零組件,未來不僅要具備更高精度、效率與可靠度,也必須結合嵌入式運算、即時通訊、狀態監測與智慧控制能力,使機器人能持續感知環境、回傳資料並動態調整行為。產業競爭模式也將由個別廠商與供應鏈之間的競爭,進一步轉變為平台與生態系之間的競爭。
在此發展下,資通訊技術將成為機器人產業的核心基礎。人工智慧負責環境理解、任務推理與自主決策;邊緣運算支援低延遲感知與即時控制;雲端平台提供模型訓練、資料管理、遠端維運與軟體更新;高速通訊網路則負責機器人、設備與後端系統之間的即時協作。同時,資料治理、資安防護、數位雙生與系統整合能力,也將直接影響機器人能否安全、穩定且大規模地進入工廠、醫療、物流、商業服務與家庭等場域。
參考文獻
[1] Runze Li, Hongyin Zhang, Junxi Jin, Qixin Zeng, Zifeng Zhuang, Yiqi Tang, Shangke Lyu, Donglin Wang. 2026. World-Value-Action Model: Implicit Planning for Vision-Language-Action Systems. arXiv:2604.14732.

